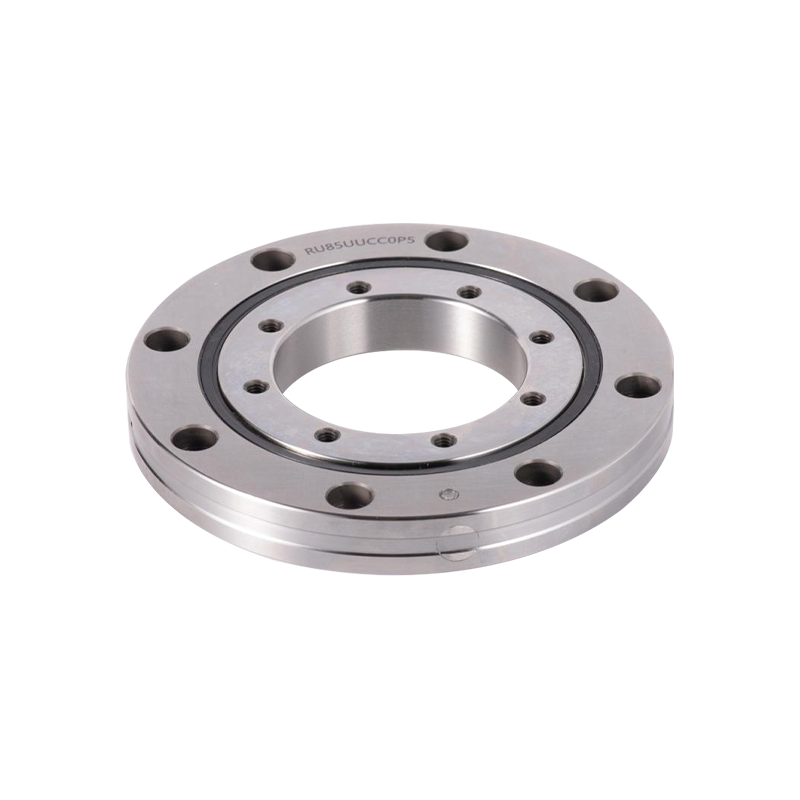
Zglobovi robota rade pod jedinstvenom kombinacijom ograničenja. Moraju biti lagani, ali dovoljno čvrsti da se odupru deformaciji pod opterećenjem. Moraju se okretati s preciznošću na razini mikrona, a ipak preživjeti tisuće ciklusa dnevno. I moraju se nositi s radijalnim, aksijalnim i momentnim opterećenjima istovremeno, često unutar otiska ne većeg od nekoliko centimetara. Ovdje je RB2508 ležaj ulazi u sliku.
Kao ukršteni valjkasti ležaj tankog presjeka s provrtom od 25 mm, vanjskim promjerom od 41 mm i širinom od samo 8 mm, RB2508 je projektiran upravo za ovu vrstu primjene visoke gustoće i velikih uloga. To nije samo komponenta; to je dizajnerska odluka koja utječe na ponovljivost robota, toplinsko ponašanje i interval održavanja. Ovaj članak ispituje tehničko obrazloženje iza RB2508, njegove strukturne prednosti, kriterije odabira i kako ga ocijeniti za integraciju robotske ruke.
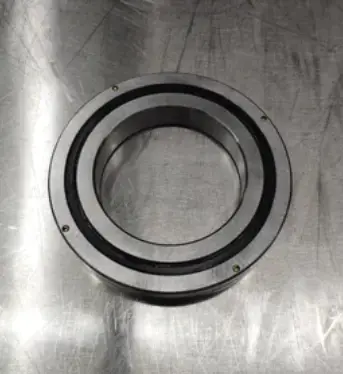
U zglobovima robota, ležaj nije pasivni dio. Definira lanac krutosti i izravno utječe na apsolutnu točnost pozicioniranja.
Tradicionalni spojevi robota često se oslanjaju na kombinaciju kugličnih ležajeva s dubokim utorima, parova s kutnim kontaktom ili konusnih valjkastih ležajeva. Svaki od njih dobro podnosi ograničeni smjer opterećenja, ali zahtijevaju pažljivo podešavanje predopterećenja i zauzimaju više aksijalnog prostora. RB2508 ide drugim putem.
U ukrštenom valjkastom ležaju, cilindrični valjci raspoređeni su u intervalima od 90 stupnjeva unutar utora u obliku slova V. Ova orijentacija omogućuje jednom ležaju da apsorbira radijalna opterećenja, aksijalna opterećenja u oba smjera i opterećenja momenta nagiba istovremeno. Za zglob robota to znači jednostavniji dizajn kućišta, manje komponenti i kraći aksijalni niz.
RB2508 koristi razdvojeni vanjski prsten i jednodijelni unutarnji prsten. Ova konfiguracija je posebno prikladna kada je točnost rotacije unutarnjeg prstena kritična, što je uobičajeno u zglobovima robota gdje se unutarnji prsten povezuje s izlaznom prirubnicom ili harmonijskim pogonom. Razdvojeni vanjski prsten omogućuje podešavanje predopterećenja tijekom sastavljanja, dok integralni unutarnji prsten održava zaobljenost i krutost.
S provrtom od 25 mm i širinom od 8 mm, RB2508 je klasificiran kao ležaj tankog presjeka. Ležajevi tankog presjeka skloni su deformacijama ako se njima nepravilno rukuje ili ako se njima nepravilno instaliraju, ali kada su pravilno poduprti, nude izvrstan omjer krutosti i težine. Raspored ukrštenih valjaka kompenzira smanjenu debljinu stjenke raspodjelom opterećenja na veći broj kotrljajućih elemenata.
Prije integriranja RB2508 u robotski zglob, inženjeri bi trebali pregledati njegove osnovne dimenzije i nosivost. Donja tablica sažima bitne parametre.
| Parametar | Vrijednost |
|---|---|
| Promjer provrta (d) | 25 mm |
| Vanjski promjer (D) | 41 mm |
| Širina (B) | 8 mm |
| Promjer kruga uspona valjka (dp) | 32 mm |
| Rame unutarnjeg prstena (ds) | 28,5 mm |
| Rame vanjskog prstena (Dh) | 35,5 mm |
| Osnovna dinamička nosivost (C) | 3,63 kN |
| Osnovno statičko opterećenje (C0) | 3,83 kN |
| Težina | Otprilike 0,05 kg |
RB2508 često se navodi sufiksima koji definiraju brtvljenje, razmak i preciznost. Uobičajene kombinacije uključuju:
Na primjer, RB2508UUCC0P5 označava dvostruko zabrtvljeni, prednapregnuti ležaj s P5 preciznošću. Odabir pogrešnog zazora ili stupnja preciznosti može dovesti do prekomjernog trenja, stvaranja topline ili nedovoljne krutosti za upravljačku petlju robota.
Ležajevi tankog presjeka osjetljivi su na deformacije izazvane montažom. Ako kućište ili ramena osovine nisu strojno obrađeni do ispravne ravnosti i okomitosti, klizna staza se može deformirati, uzrokujući valovitost momenta i preuranjeni zamor. Ovo nije kvar ležaja; to je zahtjev na razini sustava. Inženjeri bi trebali provjeriti tolerancije kućišta i razmotriti korištenje kontroliranog postupka montaže.
RB2508 naširoko se koristi u spojevima industrijskih robota, rotacijskim osima i fazama preciznog pozicioniranja. Njegova sposobnost nošenja kombiniranog opterećenja u kompaktnom omotaču čini ga prirodnim za kolaborativne robote, SCARA ruke i krajnje efektore gdje je prostor na prvom mjestu.
U zglobu robota, aksijalno i radijalno odstupanje izravno utječu na točnost središnje točke alata. Križni valjkasti ležaj s uskim tolerancijama smanjuje ta odstupanja, omogućujući upravljaču da održi ponovljivost tijekom milijuna ciklusa. Prethodno opterećena varijanta CC0 često se bira iz tog razloga, jer uklanja unutarnji zazor i povećava efektivnu krutost spoja.
Zglobovi robota rijetko su pod stalnim opterećenjem. Imaju česta pokretanja, zaustavljanja i promjene nosivosti. Geometrija kotrljajućeg elementa RB2508 raspoređuje kontaktno naprezanje preko većeg područja od kugličnih ležajeva slične veličine, što može produljiti vijek trajanja u uvjetima osciliranja ili promjenjivog opterećenja. Dok točni izračuni životnog vijeka ovise o specifičnom spektru opterećenja, temeljna prednost leži u linijskom kontaktu cilindričnih valjaka u odnosu na točkasti kontakt kuglica.
Tipične primjene:
Cijena za RB2508 ovisi o nekoliko čimbenika: stupnju preciznosti (P5, P4, P2), zazoru ili predopterećenju (C0, CC0), mogućnosti brtvljenja (UU ili otvoreno) i količini narudžbe. Budući da ove varijable utječu i na troškove proizvodnje i na vrijeme isporuke, generički cjenik rijetko je točan.
Da biste dobili smislenu ponudu, pripremite sljedeće podatke:
Dobavljači s inženjerskom podrškom također mogu pomoći s nestandardnim dimenzijama, prilagođenim prednaprezanjem i uputama za instalaciju. Kada ocjenjujete dobavljača, pitajte može li pružiti 3D modele, dimenzionalne crteže i tehničke konzultacije za specifični dizajn spoja.
Osnovna dinamička nosivost (C) iznosi 3,63 kN, a osnovna statička nosivost (C0) 3,83 kN.
Dimenzionalno se može zamijeniti s drugim ukrštenim valjkastim ležajevima 25x41x8 mm. Međutim, stupanj preciznosti, razmak i unutarnji dizajn mogu varirati. Uvijek provjerite kod sufiksa i zahtjeve za performanse prije zamjene.
Osigurajte da su kućište i ramena osovine ravni i okomiti. Izbjegavajte forsiranje ležaja tijekom sastavljanja i slijedite preporučeni redoslijed zatezanja. Za ležajeve tankog presjeka, iskrivljenje ugradnje čest je uzrok gubitka točnosti.
Mnogi dobavljači nude 3D STEP datoteke i 2D crteže na zahtjev. Oni su korisni za integraciju u konstrukciju zgloba robota i za provjeru prikladnosti prije naručivanja.


Kontaktirajte nas

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510- 88763239
+86-15371057968

1, He Huan Road, Huai Dai Town, Binhu District, Wuxi City.
spreman za početak?
Kontaktirajte nas

odmah!
UKL BEARING